
耳・脚・しっぽを目印にされる Stanford Bunny
ISSと提案手法KE-TMの特徴点抽出比較。出典: W. Wang et al., “A Point Cloud Registration Method Based on Triangular Mesh Features”, Figure 4, Applied Sciences 16(10), 5167 (2026).
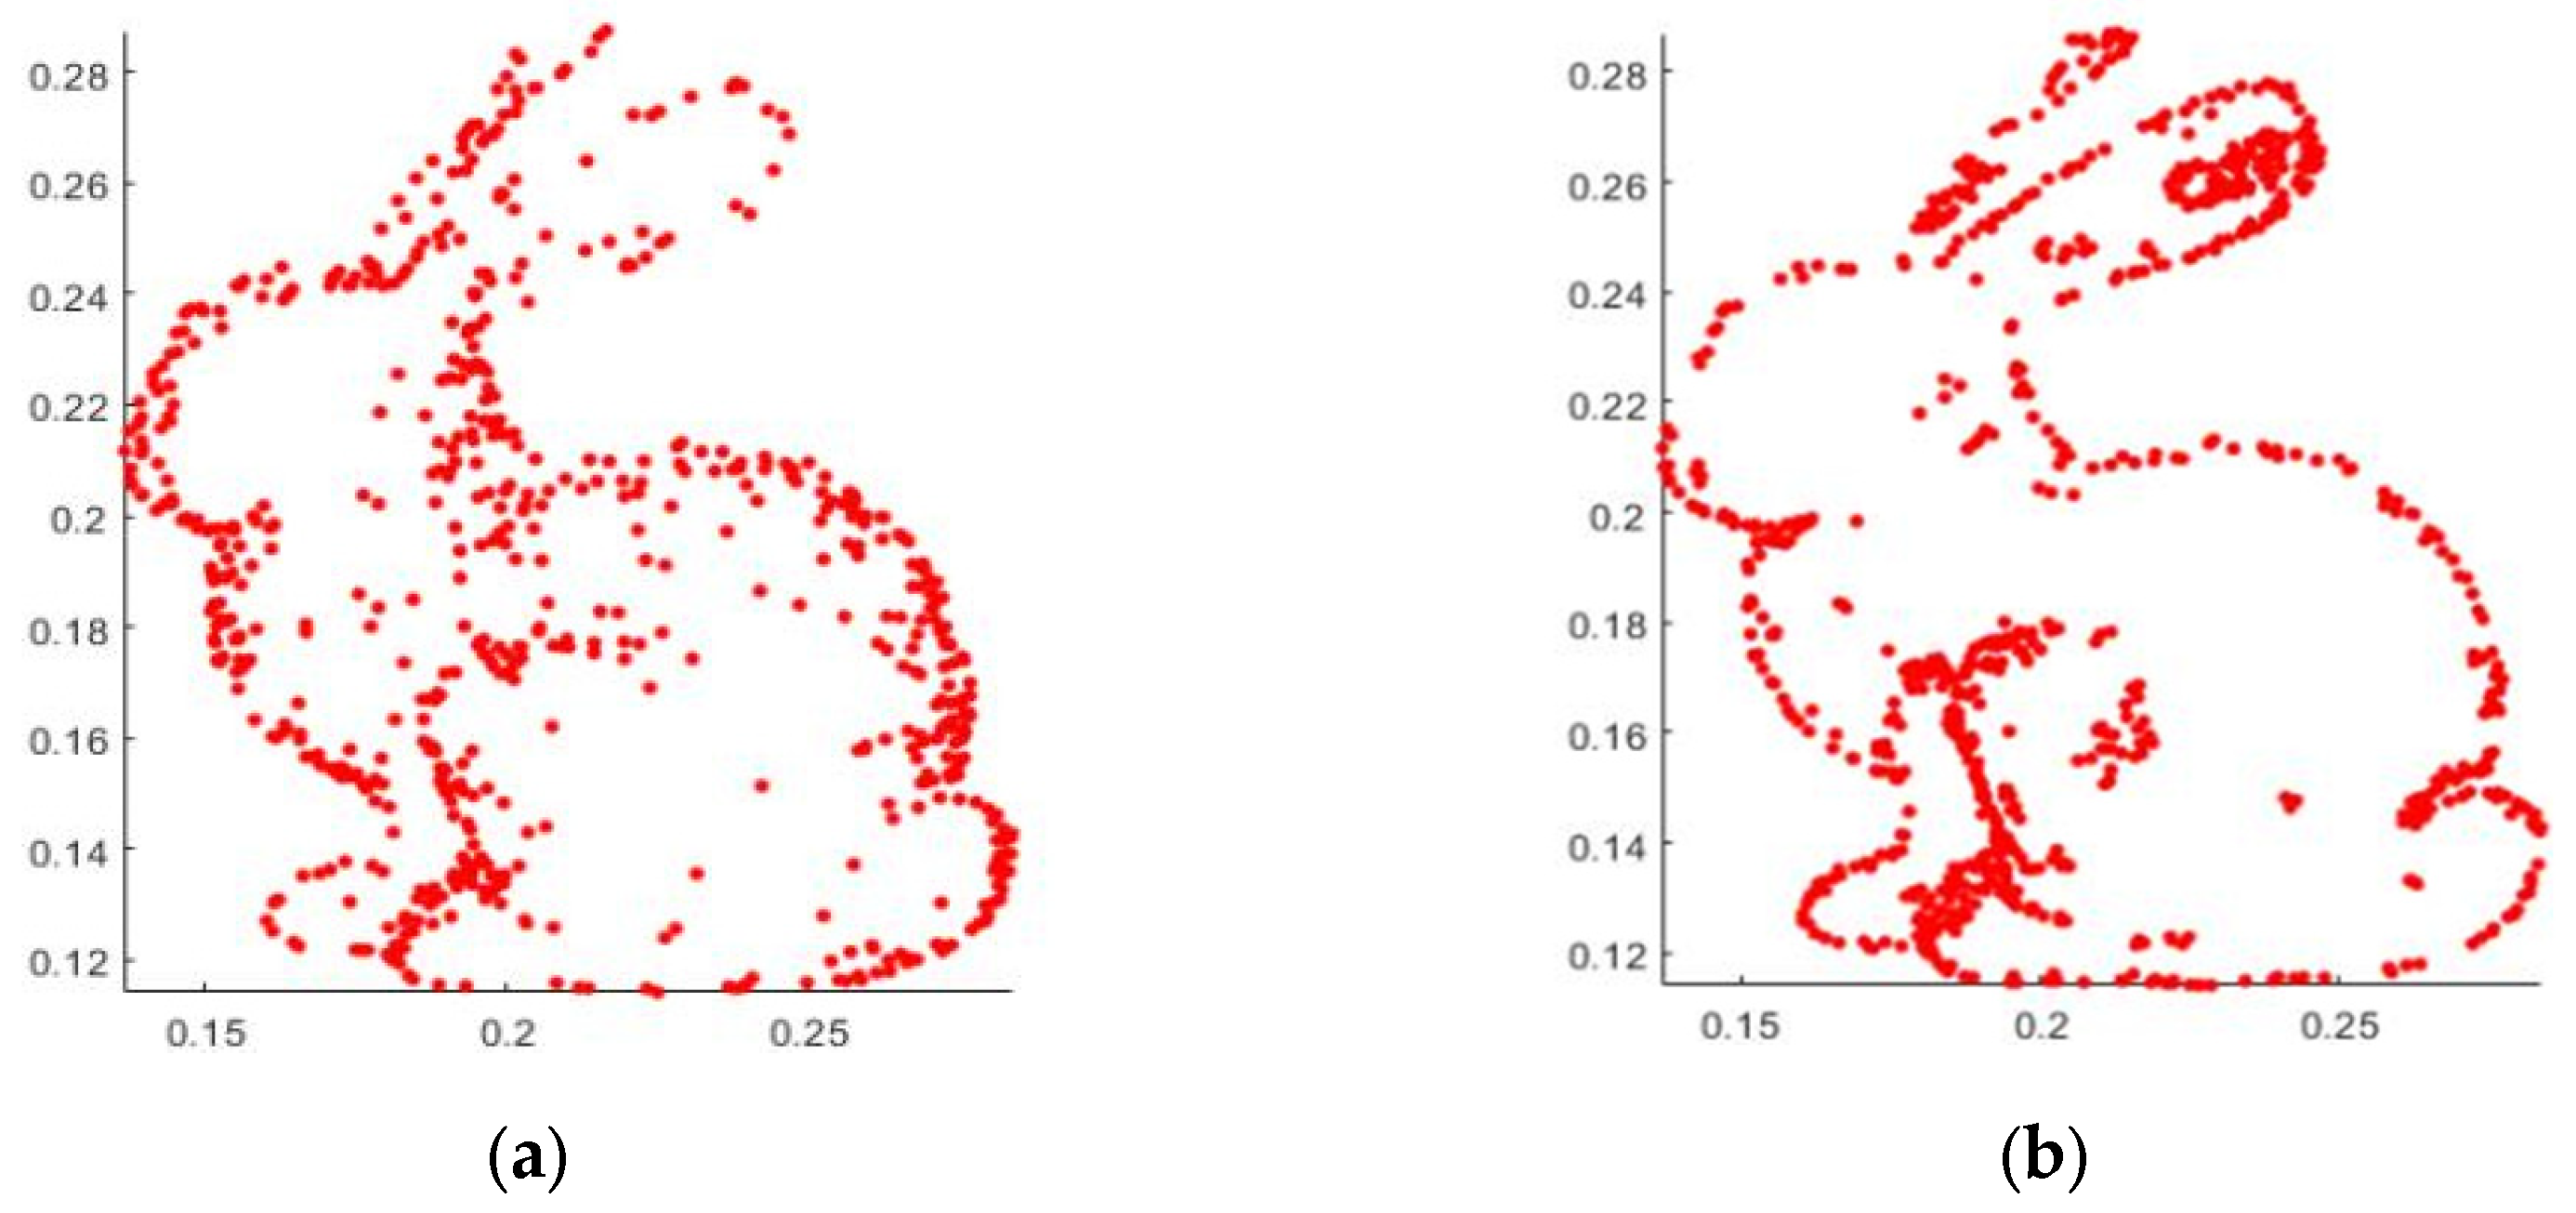
今回のStanford bunny
今回のStanford bunnyは、完成したzippered reconstructionではなく、45度視点から取得した部分スキャンbun045が使われています。単一視点では形状全体が得られない点群位置合わせの問題を評価するためです。
点群をbilateral filterで平滑化し、Crust Triangulationで三角形メッシュを作ります。そのconnectivityから外形境界、密度変化、鋭い形状変化に対応するfeature pointを抽出します。
その後は点数を減らされたり、Gaussian noiseを加えられたり、回転・平行移動させられながらregistrationの評価に使われます。耳、脚、しっぽは特徴点としてかなり目立つため、今回は目印役です。
今回の扱い:部分スキャンから三角形メッシュを作られ、形状特徴から特徴点を拾われ、位置合わせされる
状態:その他(部分スキャンを間引き・ノイズ付加・剛体変換して評価)
論文の内容
ICPの初期姿勢問題
ICPは対応点を繰り返し更新しながら剛体変換を求めますが、初期姿勢差が大きいとlocal optimumへ入りやすくなります。
この研究ではcoarse-to-fine構成を採用し、Crust triangulation、KE-TM keypoint extraction、TFH descriptor、RANSACベースの初期位置合わせ、最後にICPというpipelineを構成しています。
Triangle connectivityを使う
入力はunordered point cloudですが、一度triangle meshへ変換してからfeatureを抽出します。
edge connectivity、boundary、triangle area difference、normal changeを利用できるため、純粋な近傍点統計とは異なる情報を使えます。
3種類のkeypoint
Edge pointは一つのtriangleにしか属さないedgeのvertex、Void pointは隣接triangle面積が大きく変わる場所、Sharp pointは隣接normalが大きく変化する場所として定義されます。
Sharp判定のnormal angle thresholdは150°です。
Density robustness
sampling rateを1.0、0.8、0.6、0.4、0.2と変え、各20回評価します。
repeatabilityは0.8ではISS 0.85、提案法0.82ですが、0.6以下では提案法が高く、0.2では0.41対0.30でした。
triangle connectivityを利用することで、強いdownsampling下でもfeatureの再検出率を維持しやすいと説明されています。
TFH descriptor
first-order / second-order neighborを区別し、local reference frame上でtangent-plane距離と角度をhistogram化します。
noise robustness評価ではGaussian noiseを0〜1.0 mmまで増やします。1.0 mm条件のrotation errorはFPFH系13.2°、TFH系3.0°でした。一方、translation errorは4.7 mm対4.6 mmで差は小さいです。
Registration pipeline
descriptor matching後にRANSACで誤対応を除外し、SVDでcoarse transformを求め、最後にICPで詰めます。
初期rotationを0〜120°まで変える評価では、60°を超えるとconventional ICPがlocal optimumへ入りやすくなります。提案pipelineは60°未満でrotation error 1°未満、translation error 1 mm以内でした。
実測LiDAR
Livox Horizonで地下駐車場を約1 m/sで移動し、LOAMでmapを構築したデータにも適用しています。各point cloudは約210,000点です。
ただしreal-world experimentは標準データほど大規模な統計benchmarkではありません。
制約
triangle meshを安定して構築できることが前提です。vegetationや強いnon-uniform density、non-rigid dataでは誤接続が問題になります。
また複数のthreshold parameterがあり、未知datasetへ完全parameter-freeで適用できる方法ではありません。
論文情報
A Point Cloud Registration Method Based on Triangular Mesh Features
Wenguang Wang, Jinshuo Zhao, Changshun Yuan, Haoran Wang
- Published: 2026年5月21日
- Journal: Applied Sciences 16(10), 5167
- DOI: https://doi.org/10.3390/app16105167
- 分野: Point Cloud Registration / Geometry Processing / LiDAR
- 使用モデル: Stanford bunny
- 使用データ: bun045
- 使用箇所: Section 3.1–3.3、Figures 4–8、Tables 1–2
- resampling rates: 1.0 / 0.8 / 0.6 / 0.4 / 0.2
- Gaussian noise: 0–1.0 mm
- pose test: 各軸45° + [5,5,5] mm
- ICP max iterations: 50
- 用途: keypoint、descriptor、coarse registration、ICP評価