
30点に間引かれてぐるぐる回される Stanford Bunny
複雑形状から抽出した疎なmarker setを用いるGeoHash3Dの評価。出典: L. Wang et al., “GeoHash3D: Robust and Efficient 6-DoF Pose Estimation from 3D Marker Sets”, Figure 8, Robotics 15(8), 157 (2026).
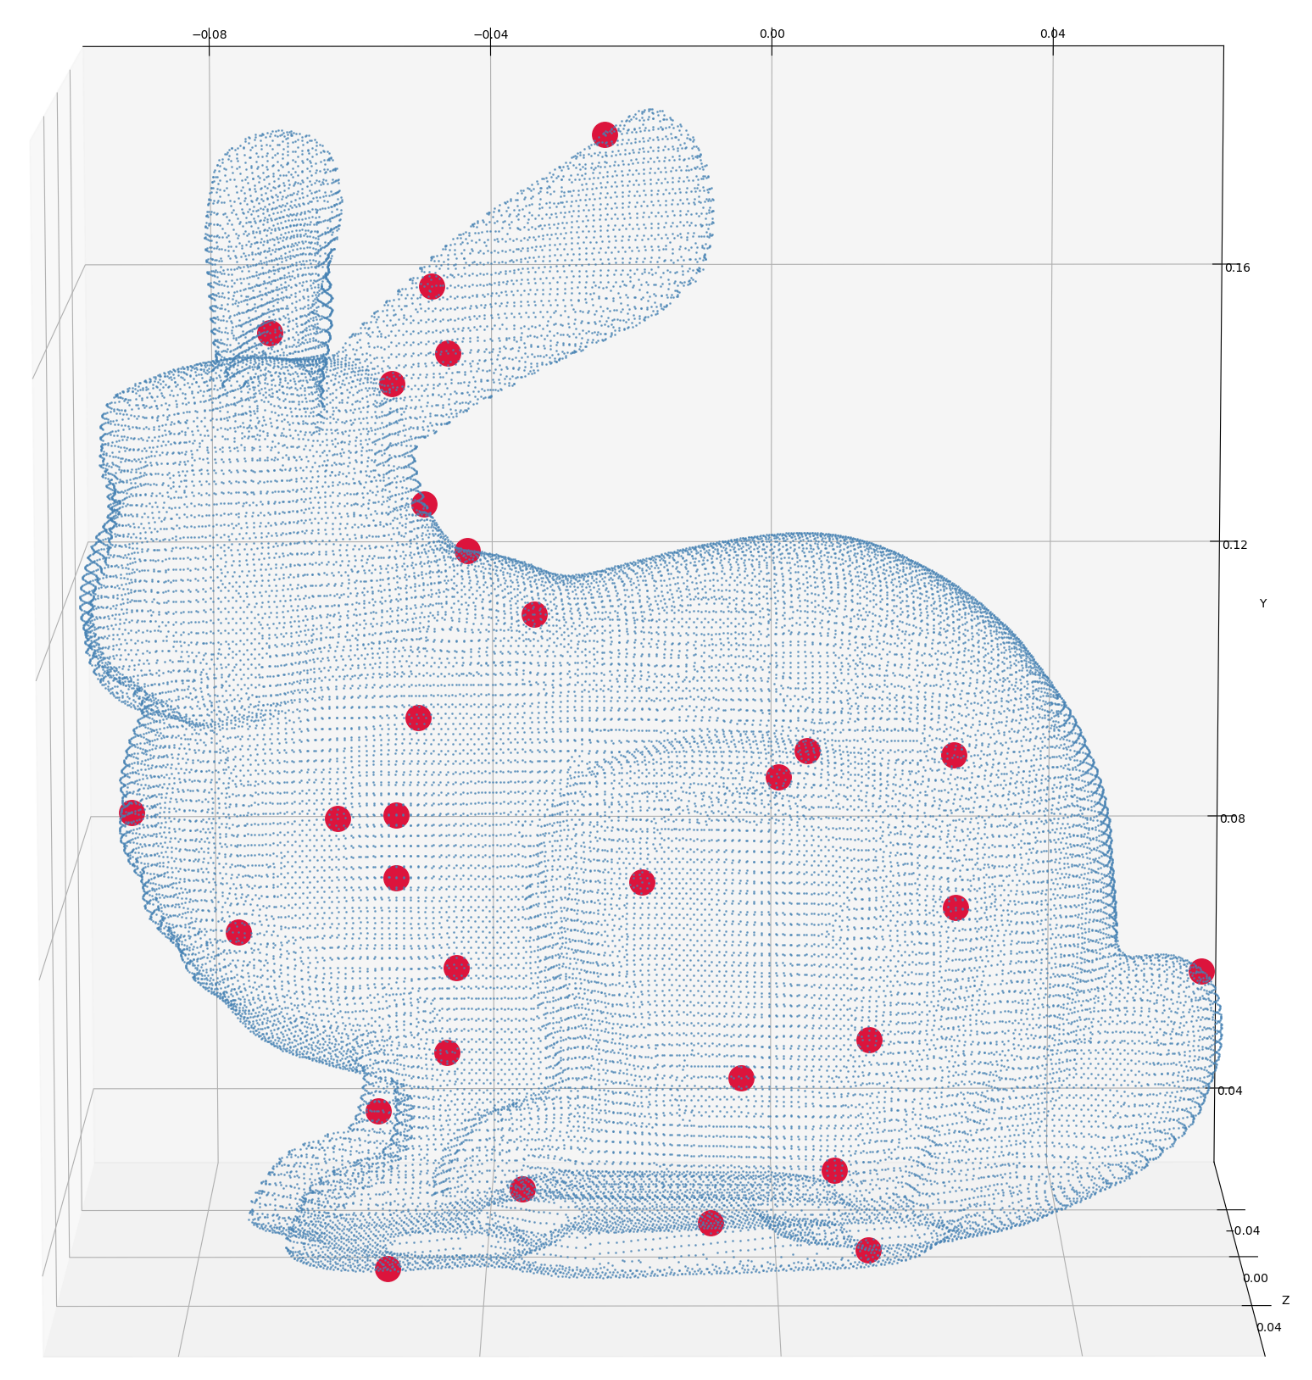
今回のStanford bunny
Stanford bunnyは、30個の参照点のうち、観測できた4点だけで姿勢を推定できるかを調べる評価に使われています。元の密な形状を30点へ間引き、そこから取り出した部分集合を観測点として扱います。
4点の選び方は27,405通りです。すべての組合せを試し、それぞれにランダムな回転・平行移動とGaussian noiseを加えます。この数は評価ケースの数で、hashの基準座標系を作る点の数とは区別します。
数万頂点の有名モデルも、この実験では30点まで間引かれ、さらに4点だけを見せて何度もぐるぐる回されます。
今回の扱い:30点の参照集合から4点ずつ選ばれ、回転・平行移動・ノイズ下で姿勢推定される
状態:その他(疎なmarker setとして利用)
論文の内容
少数のmarkerから対応と姿勢を求める
既知の参照点集合と、一部だけ見えている観測点集合の間で、対応関係とrigid poseを求めます。GeoHash3Dは、点の見た目に頼らず、3D座標だけで少数markerの幾何学的な対応を探索します。
3点から作るhashの基準
前処理では、不等辺三角形を作る3点から一意な局所座標系を定義し、残りの点をその座標系で表します。ほぼ一直線の点や対称的な三角形は除き、変換後の点を種類別の探索構造へ保存します。
観測側でも3点の基準を作り、許容誤差内にある参照側の候補を検索します。基準以外の点の一致を確認し、複数の基準から得た対応へ投票します。基準は3点ですが、曖昧な対応を避けるため、実装は観測点が4点未満の入力を受け付けません。
6-DoF推定と評価
対応が得られたら、Kabsch法で回転と平行移動を計算します。評価では、少数点の部分観測にランダムな姿勢変化やノイズを加え、対応の正しさ、姿勢誤差、処理時間を調べます。
参照集合から4点を取り出す全組合せの評価は、最小観測点数での難しい条件を網羅するためのものです。hashの基準を列挙する3点組合せとは役割が異なります。
適用範囲
特徴のある非退化な点配置が必要で、対称性やノイズによって対応が曖昧になる場合があります。主な対象は少数点のmarker matchingです。大量の点を含む密な点群登録や、画像からのmarker検出・校正は別の問題として扱います。
論文情報
GeoHash3D: Robust and Efficient 6-DoF Pose Estimation from 3D Marker Sets
- Published: 2026年8月13日
- Journal: Robotics 15(8), 157
- DOI: https://doi.org/10.3390/robotics15080157
- 分野: Robotics / Pose Estimation / Geometric Hashing
- 使用モデル: Stanford bunny
- 使用箇所: Figure 8
- 参照点数: 30
- 各評価ケースの観測点数: 4
- 評価する4点部分集合: 27,405通り
- 用途: random rotation / translation / noise下の6-DoF pose評価