
AIにノットを置かれる Stanford Bunny
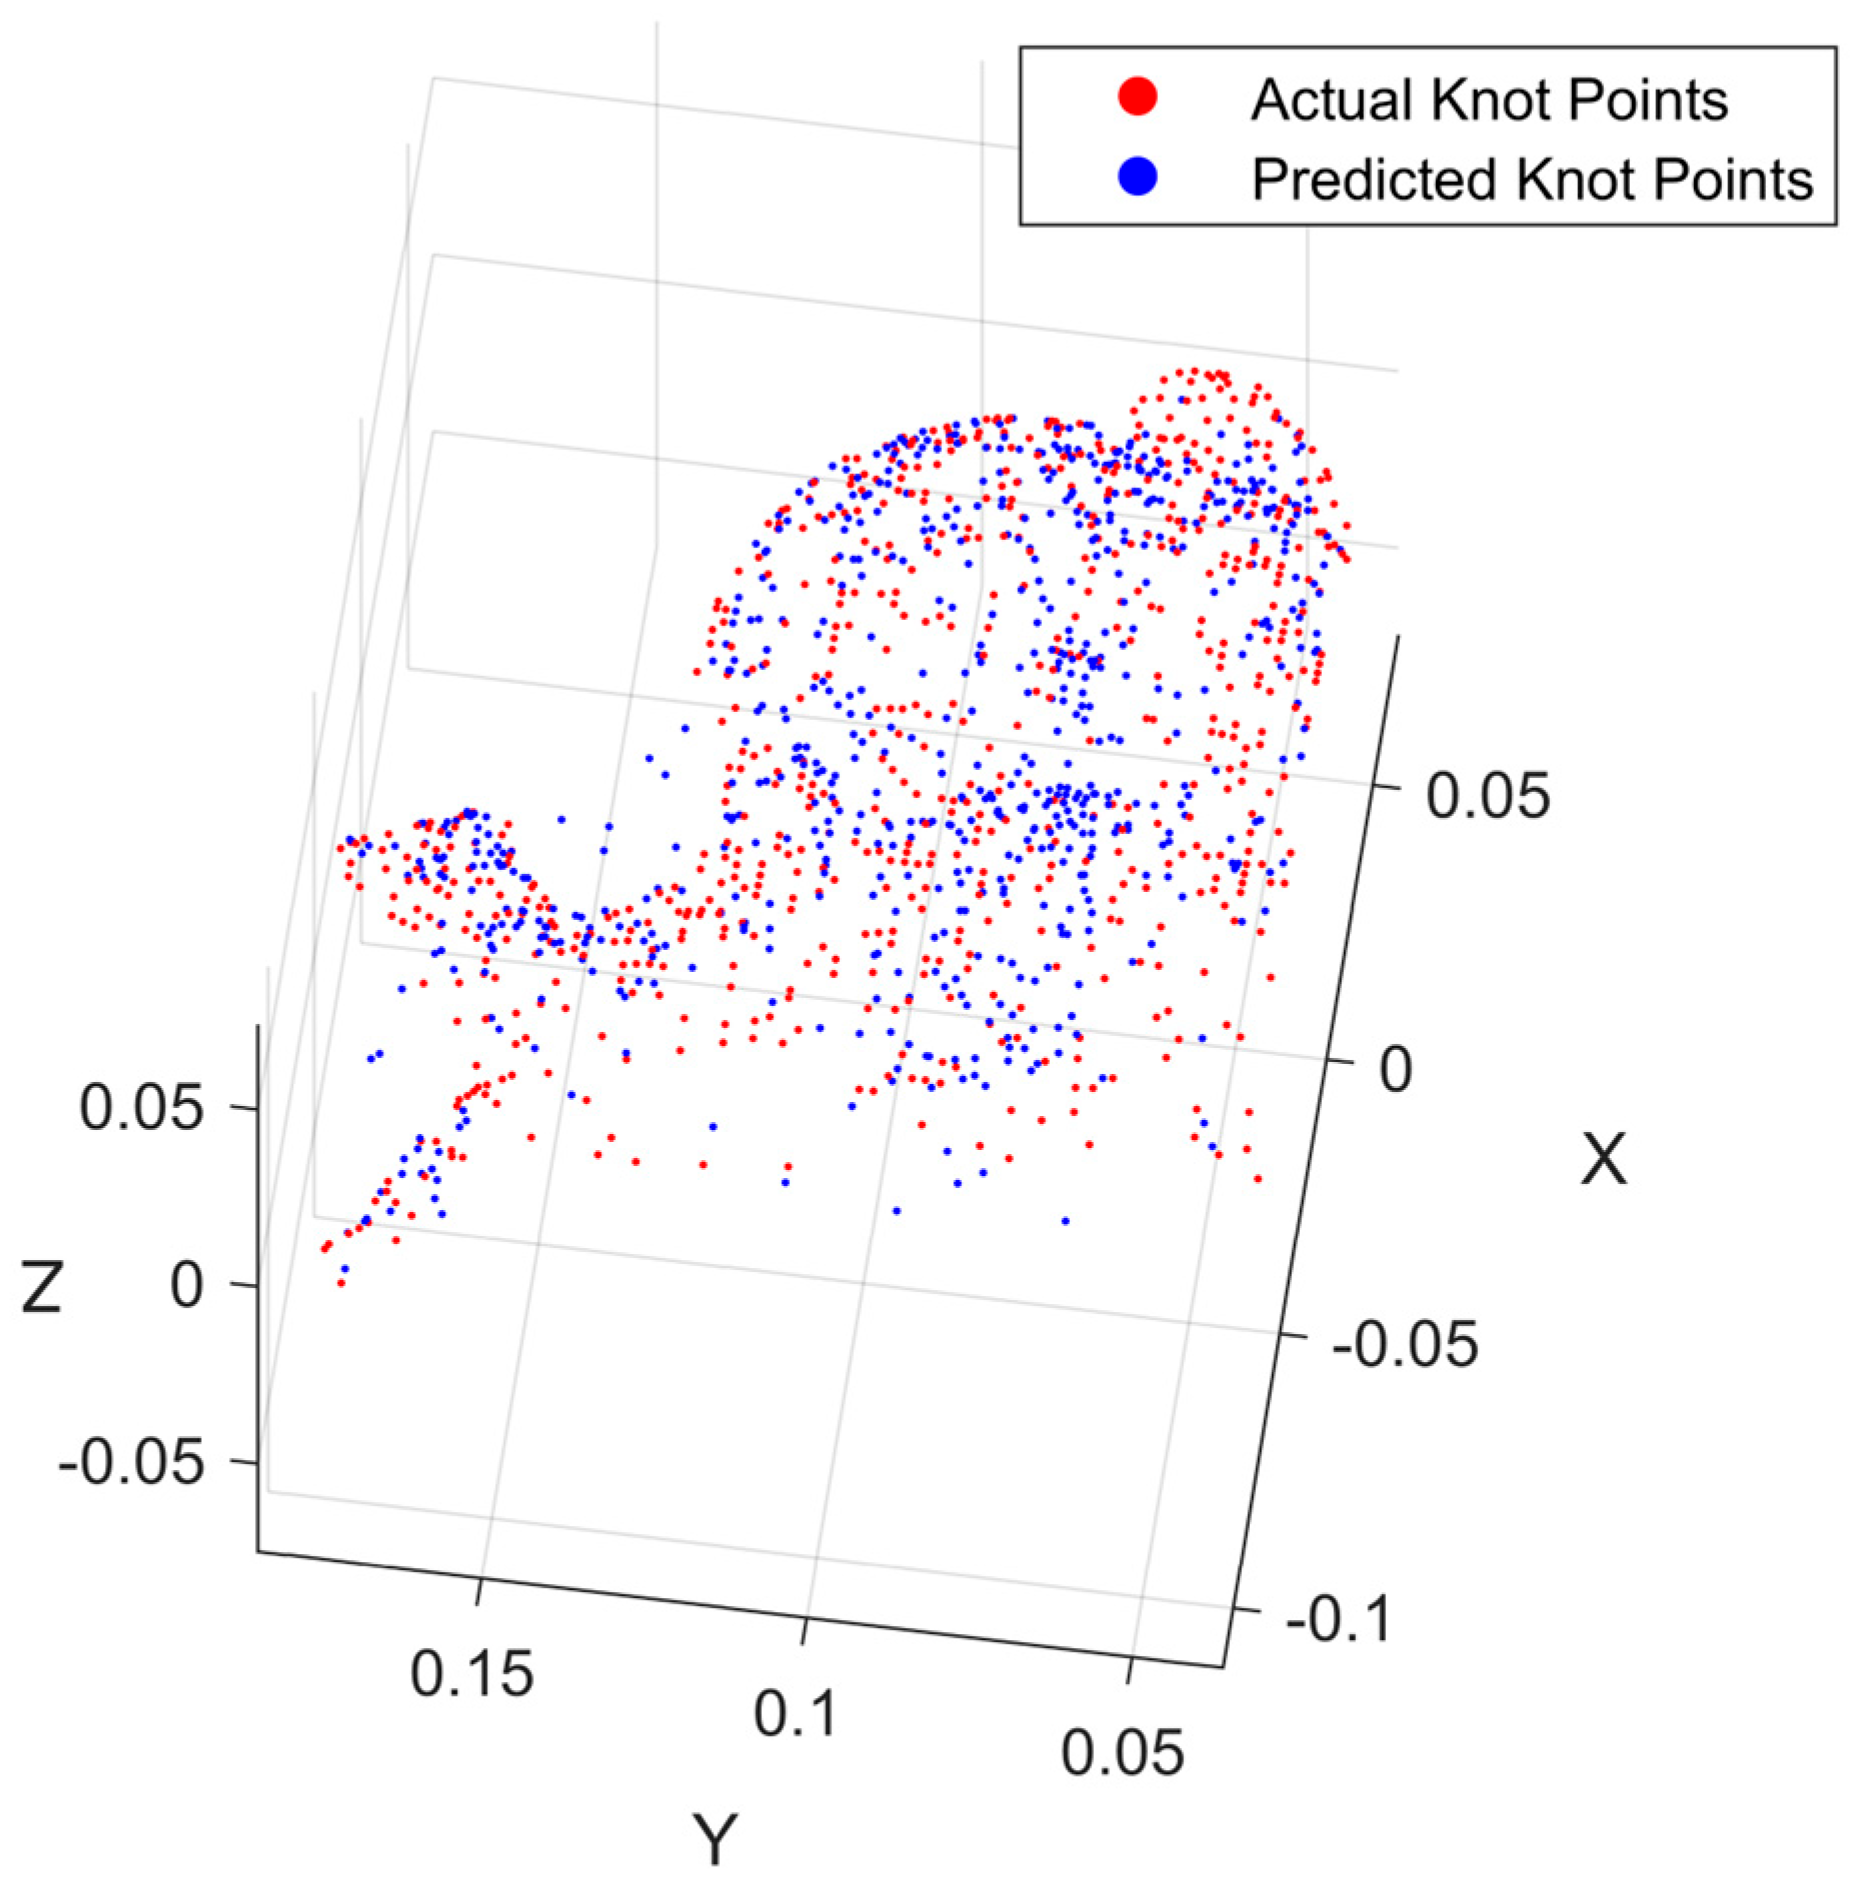
計算で得られたノット点とRandom Forestが予測したu・vパラメータから生成したノット点の比較。出典: F. Bilucan, B. Ergun, “A Novel Explainable AI–Driven Framework for Parametric Knot Vector Estimation in NURBS Surfaces”, Figure 25, Applied Sciences 16(3), 1667 (2026).
今回のStanford bunny
Stanford bunnyは、点群からNURBS曲面を構築するときのu・vパラメータとノット位置を機械学習で予測できるかを調べる評価対象として使われています。入力は362,272点で、voxel gridにより20,000点までダウンサンプリングされています。
その後、70 × 70の規則格子とPCAによる主方向を使ってパラメータ化し、NURBSを構成します。各位置の法線、PCA固有値、平均曲率、Gaussian curvature、shape index、curvednessなどを特徴量にしてRandom Forestへ入力し、u・vを予測します。
テストではuのR²が0.855、vが0.844でした。699個の予測ノット点について、3次元位置の平均誤差は0.017 mmです。今回は形状を壊される代わりに、曲面のどこへノットを置くかをAIに考えられています。
今回の扱い:点群を20,000点へ間引かれ、NURBS化され、ノット位置をRandom Forestで予測される
状態:その他(形状データをパラメトリック曲面へ変換)
論文の内容
点群からNURBSパラメータを決める
NURBS曲面では、control pointだけでなくparameterizationとknot vectorの配置が形状表現に影響します。均一なparameterizationでも曲面は作れますが、局所的に曲率や形状変化が大きい場所では、非一様な配置の方が効率的に表現できる場合があります。
この研究では、まず幾何計算でu・vを作り、その結果を教師データとしてRandom Forestへ学習させます。機械学習が最適なNURBSを一から発見するのではなく、計算コストの高いparameterizationを局所形状特徴から近似する構成です。
PCAで曲面方向を決める
ダウンサンプリング後の点群を70 × 70の規則格子へ変換し、PCAの第一・第二主成分を曲面の主要方向として使用します。世界座標のx・yをそのままu・vに使うより、形状の傾きに合わせたparameter planeを構成できます。
さらに、parameter plane上の距離と3次元形状上の変化量を組み合わせ、局所的な形状変化をparameter spacingへ反映します。曲面次数は両方向とも3次で、control point weightは1です。
局所幾何特徴からu・vを予測する
各control pointでは250個のnearest neighborを使い、法線、PCA固有値、mean curvature、Gaussian curvature、shape index、curvednessなど13種類のgeometry featureを算出します。
Random Forestは100本のtreeで構成され、データは80%をtraining、20%をtestに使用します。複雑形状側ではtraining 2,795 samples、test 699 samplesです。
test結果はuがRMSE 0.07 / R² 0.855、vがRMSE 0.10 / R² 0.844でした。
SHAPとLIMEで判断根拠を見る
SHAPではdataset全体でどの特徴が予測へ寄与したかを調べます。u方向では法線成分とmean curvature、v方向では別の法線成分やPCA固有値の影響が大きくなっています。
LIMEでは個々のpredictionについて局所的な寄与を確認しています。これにより、単に予測精度だけを見るのではなく、surface orientationやcurvatureを実際に使っているかを確認しています。
3次元位置としての誤差も評価する
予測したu・vをsurface上の3次元位置へ戻し、reference pointとの距離を計算しています。699点の平均誤差は0.017 mm、標準偏差は0.020 mmで、99.28%が0.10 mm以内でした。
ただしparameter spaceのR²と3次元距離誤差は同じ意味ではありません。対象物のスケールによって、同じparameter errorでも実空間での距離は変わります。
制約
このframeworkではcontrol grid、degree、weight、patch topologyはあらかじめ与えられています。複数patchへの自動分割、trim curve、G1/G2 continuityまでを自動設計するreverse-engineering手法ではありません。
またstructured surfaceの生成にheight-field的な表現を使うため、任意のclosed surfaceを単一patchとして扱う一般解でもありません。将来的にはcontrol grid自体の最適化が課題として挙げられています。
論文情報
A Novel Explainable AI–Driven Framework for Parametric Knot Vector Estimation in NURBS Surfaces
Furkan Bilucan, Bahadir Ergun
- Published: 2026年2月6日
- Journal: Applied Sciences 16(3), 1667
- DOI: https://doi.org/10.3390/app16031667
- 分野: NURBS / CAD / Point Cloud Processing / Machine Learning / Explainable AI
- 使用モデル: Stanford bunny
- 使用箇所: Figures 2、5、6、17–26、Table 2
- 元点群: 362,272 points
- downsampling後: 20,000 points
- structured grid: 70 × 70
- NURBS degree: 3 × 3
- test data: 699 samples
- u prediction: RMSE 0.07 / R² 0.855
- v prediction: RMSE 0.10 / R² 0.844
- 3D knot-position mean error: 0.017 mm
- 用途: 複雑曲面のNURBS parameter / knot prediction評価